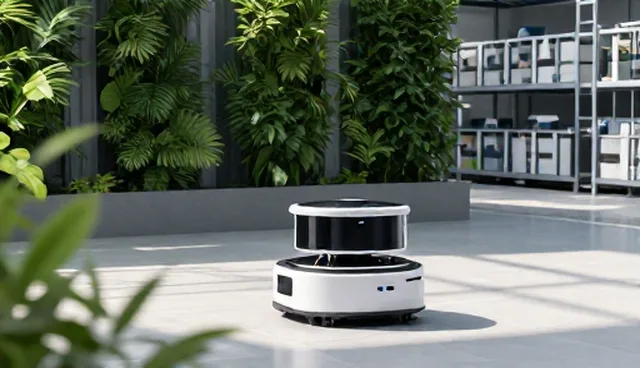
在当前工业自动化和智能化趋势下,智能巡检机器人被广泛应用于电力、制造、物流等多个领域。然而,在实际运行过程中,许多用户反馈设备的运行效率低于预期,影响了整体工作效率和项目进度。如何提升智能巡检机器人的运行效率,成为企业优化产品性能的重要课题。本文将从应用场景分析出发,探讨影响运行效率的主要因素,并提出相应的解决方案。
一、智能巡检机器人运行效率低的原因分析
在实际应用中,智能巡检机器人运行效率低往往与硬件配置、软件算法、环境因素等密切相关。例如,部分机器人在复杂地形中容易出现路径规划失误,导致重复巡检或遗漏关键区域。此外,电池续航能力不足或传感器精度偏差,也会影响设备的稳定性与数据采集的准确性。因此,全面分析影响运行效率的关键因素,是提升设备性能的第一步。
二、不同应用场景对运行效率的影响
在实际应用中,智能巡检机器人的运行效率会因所处环境而变化。例如,在大型电力变电站中,由于区域广阔、设备密集,机器人需要具备较高的导航精度和避障能力;而在狭窄的管道或地下设施中,设备则需具备较强的适应性和灵活性。不同场景对机器人性能的要求差异较大,因此在部署前需充分调研实际需求,以确保设备能够高效运行。
三、软件优化对提升运行效率的作用
除了硬件性能,软件优化也是提高智能巡检机器人运行效率的重要手段。通过优化路径规划算法、提升数据处理速度以及增强实时监控功能,可以有效减少设备的运行时间,提高巡检频率。例如,采用机器学习技术对历史数据进行分析,可以预测潜在故障点并提前预警,从而提升整体运行效率和设备可靠性。
四、维护与升级对运行效率的长期影响
智能巡检机器人的运行效率不仅取决于初期设计,还与其长期维护和升级密切相关。定期对硬件进行保养、更新软件版本以及优化系统配置,能够显著提升设备的稳定性和响应速度。此外,建立完善的运维体系,有助于快速识别和解决设备运行中的问题,从而确保机器人在不同阶段都能保持较高的运行效率。
五、如何选择适合自身需求的智能巡检机器人
面对市场上多种类型的智能巡检机器人,企业应根据自身需求选择合适的设备。例如,对于需要高精度巡检的场景,应优先考虑具备先进传感器和高分辨率摄像头的机型;而对于需要长时间连续工作的场景,则应选择续航能力强、维护成本低的设备。合理的选择不仅能提高运行效率,还能降低整体运营成本。
对于安数联智能科技(东莞)有限公司,建议在产品优化过程中,进一步结合用户反馈和实际应用场景,持续优化智能巡检机器人的硬件配置、软件算法及运维体系。通过提升设备的运行效率,不仅能够增强客户满意度,还能助力公司在智能巡检领域建立更强的市场竞争力。