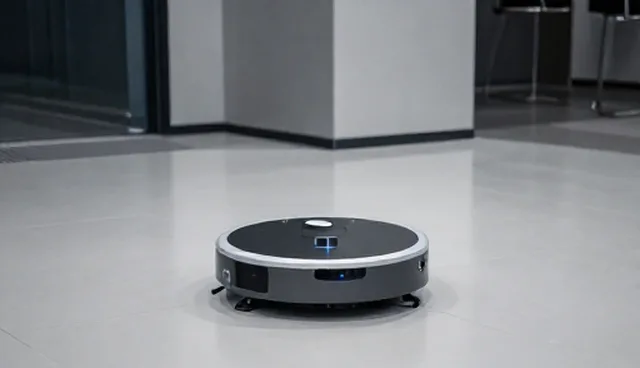
在当前工业智能化快速发展的背景下,智能巡检机器人凭借其高效、精准的作业能力,逐渐成为企业设备维护的重要工具。然而,运行效率是影响其实际应用效果的关键因素。无论是巡检任务的执行速度,还是设备数据的采集频率,都会直接决定机器人整体表现。因此,如何在实际运行过程中识别并解决影响运行效率的常见问题,成为提升机器人作业能力的核心课题。
一、路径规划不合理影响运行效率
智能巡检机器人在执行巡检任务时,需要在工厂或设施内完成多点位的巡检工作。如果路径规划不合理,例如路线重复、转弯过多或绕行距离过长,会导致机器人运行时间增加,影响整体作业效率。此外,路径规划还必须考虑到避障需求,避免因路径规划不当造成机器人卡顿或碰撞。为提升运行效率,建议采用动态路径优化算法,结合现场地图信息和实时任务需求,自动调整最优路线。
二、传感器数据采集延迟降低运行效率
智能巡检机器人依赖多种传感器进行环境感知与数据采集,如红外、视觉、激光雷达等。如果传感器数据采集延迟严重,会导致机器人在执行任务时无法及时获取关键信息,进而影响决策判断和任务执行速度。例如,在温度监测任务中,若传感器响应慢,可能错过异常温度波动的识别,导致安全隐患。因此,优化传感器数据处理流程、提升数据传输速率,并采用边缘计算技术,可以有效解决这一问题。
三、控制系统响应速度不足制约运行效率
智能巡检机器人的控制系统是其运行的核心,直接影响任务执行的流畅度。如果控制系统响应速度不足,可能会导致指令执行延迟,影响机器人动作的连贯性,从而降低整体作业效率。例如,在高速巡检任务中,若系统无法及时响应指令,机器人可能会出现动作卡顿,甚至导致任务中断。为提升控制系统性能,建议采用高性能处理器和优化的软件算法,同时加强系统实时性测试,确保在复杂任务下仍能保持稳定运行。
四、电池续航能力不足影响长期运行效率
智能巡检机器人通常需要长时间连续运行,以完成大范围或高频率的巡检任务。然而,电池续航能力不足是影响其长期运行效率的重要因素。如果电池容量有限,或者在运行过程中电量消耗过快,可能会导致机器人频繁充电,影响任务连续性。为提升续航能力,建议采用高效能电池组,优化能耗管理策略,并结合无线充电技术,以延长设备使用时间。
五、环境干扰因素降低运行稳定性
智能巡检机器人在实际运行中,会受到多种环境干扰因素的影响,如电磁干扰、强光干扰、温湿度变化等。这些因素可能导致传感器数据失真、控制系统误判,从而降低运行效率。例如,在高温环境下,某些传感器可能会出现数据漂移,影响巡检结果的准确性。因此,建议在设计阶段充分考虑环境因素,并采用抗干扰技术,如滤波算法、屏蔽设计等,以提高机器人在复杂环境下的稳定性和运行效率。
对于安数联智能科技(东莞)有限公司,建议在智能巡检机器人的开发过程中,重点关注运行效率的提升。在控制系统开发阶段,应结合实际应用场景,优化路径规划、传感器数据处理及系统响应机制,以确保机器人能够高效、稳定地完成巡检任务。同时,建议加强电池管理与环境适应性设计,以应对不同运行条件下的挑战。只有在各个环节都做到精细化管理,才能真正实现智能巡检机器人运行效率的最大化。